

覆盖面
一次扫描同时覆盖规则链路、已装 Skill 与 Skill 源码三块内容。
2026-11-10 在维护者本机:1 个根 Prompt、7 个 reference、13 个宿主指令文件、共享目录与 64 个宿主 Skill 目录共 2883 个入口、239 个源码目录与 236 条目录条目,扫描并出报告用时 2.66 秒。
一屏看清根 Prompt 怎样分发到各宿主、每个宿主装了哪些 Skill、自己的 Skill 源码处在什么状态,再把断链和重复可撤销地整理掉
基本信息
一屏看清并整理本机 Agent harness:根 Prompt 与宿主绑定、各宿主已装 Skill 的断链与重名、 工作室 Skill 源码的版本与 Git 状态,附本地 GUI 驾驶舱。Use to open a harness dashboard or audit local agent skills.
开始前
没有 Claude 或 GPT 账号也可以试:Skill 不绑定某一家模型,Claude 效果最稳,GPT 也可以;手里只有国产工具时,可以从下方的 WorkBuddy 安装入口开始,效果可能有差距。
安装渠道
Yoda、Codex、Claude Code 和其他兼容运行环境都使用同一份 Skill;选择你的工具后,按对应步骤完成安装。
先保存一次工作资料,支持 Profile 的 Skill 会在运行时直接复用。
配置工作资料安装与配置
适合同时使用多个 Agent 的工作流:在一个地方完成安装、分配和调用。
在 Yoda 内完成
Yoda 会把安装后的 Skill 同步给已配置的 Agent,无需手动维护多个目录。
第一次调用
使用 lov-harness 完成以下任务,并按 Skill 的验收标准检查结果:该 Skill 声明:Portable Agent Skills format. Python 3.9+; verified on macOS, Linux expected to work but untested; git and PyYAML are optional; a browser for the dashboard.
使用说明
一屏看清本机 Agent 的规则、Skill 与源码,并把发现的问题可撤销地整理掉。
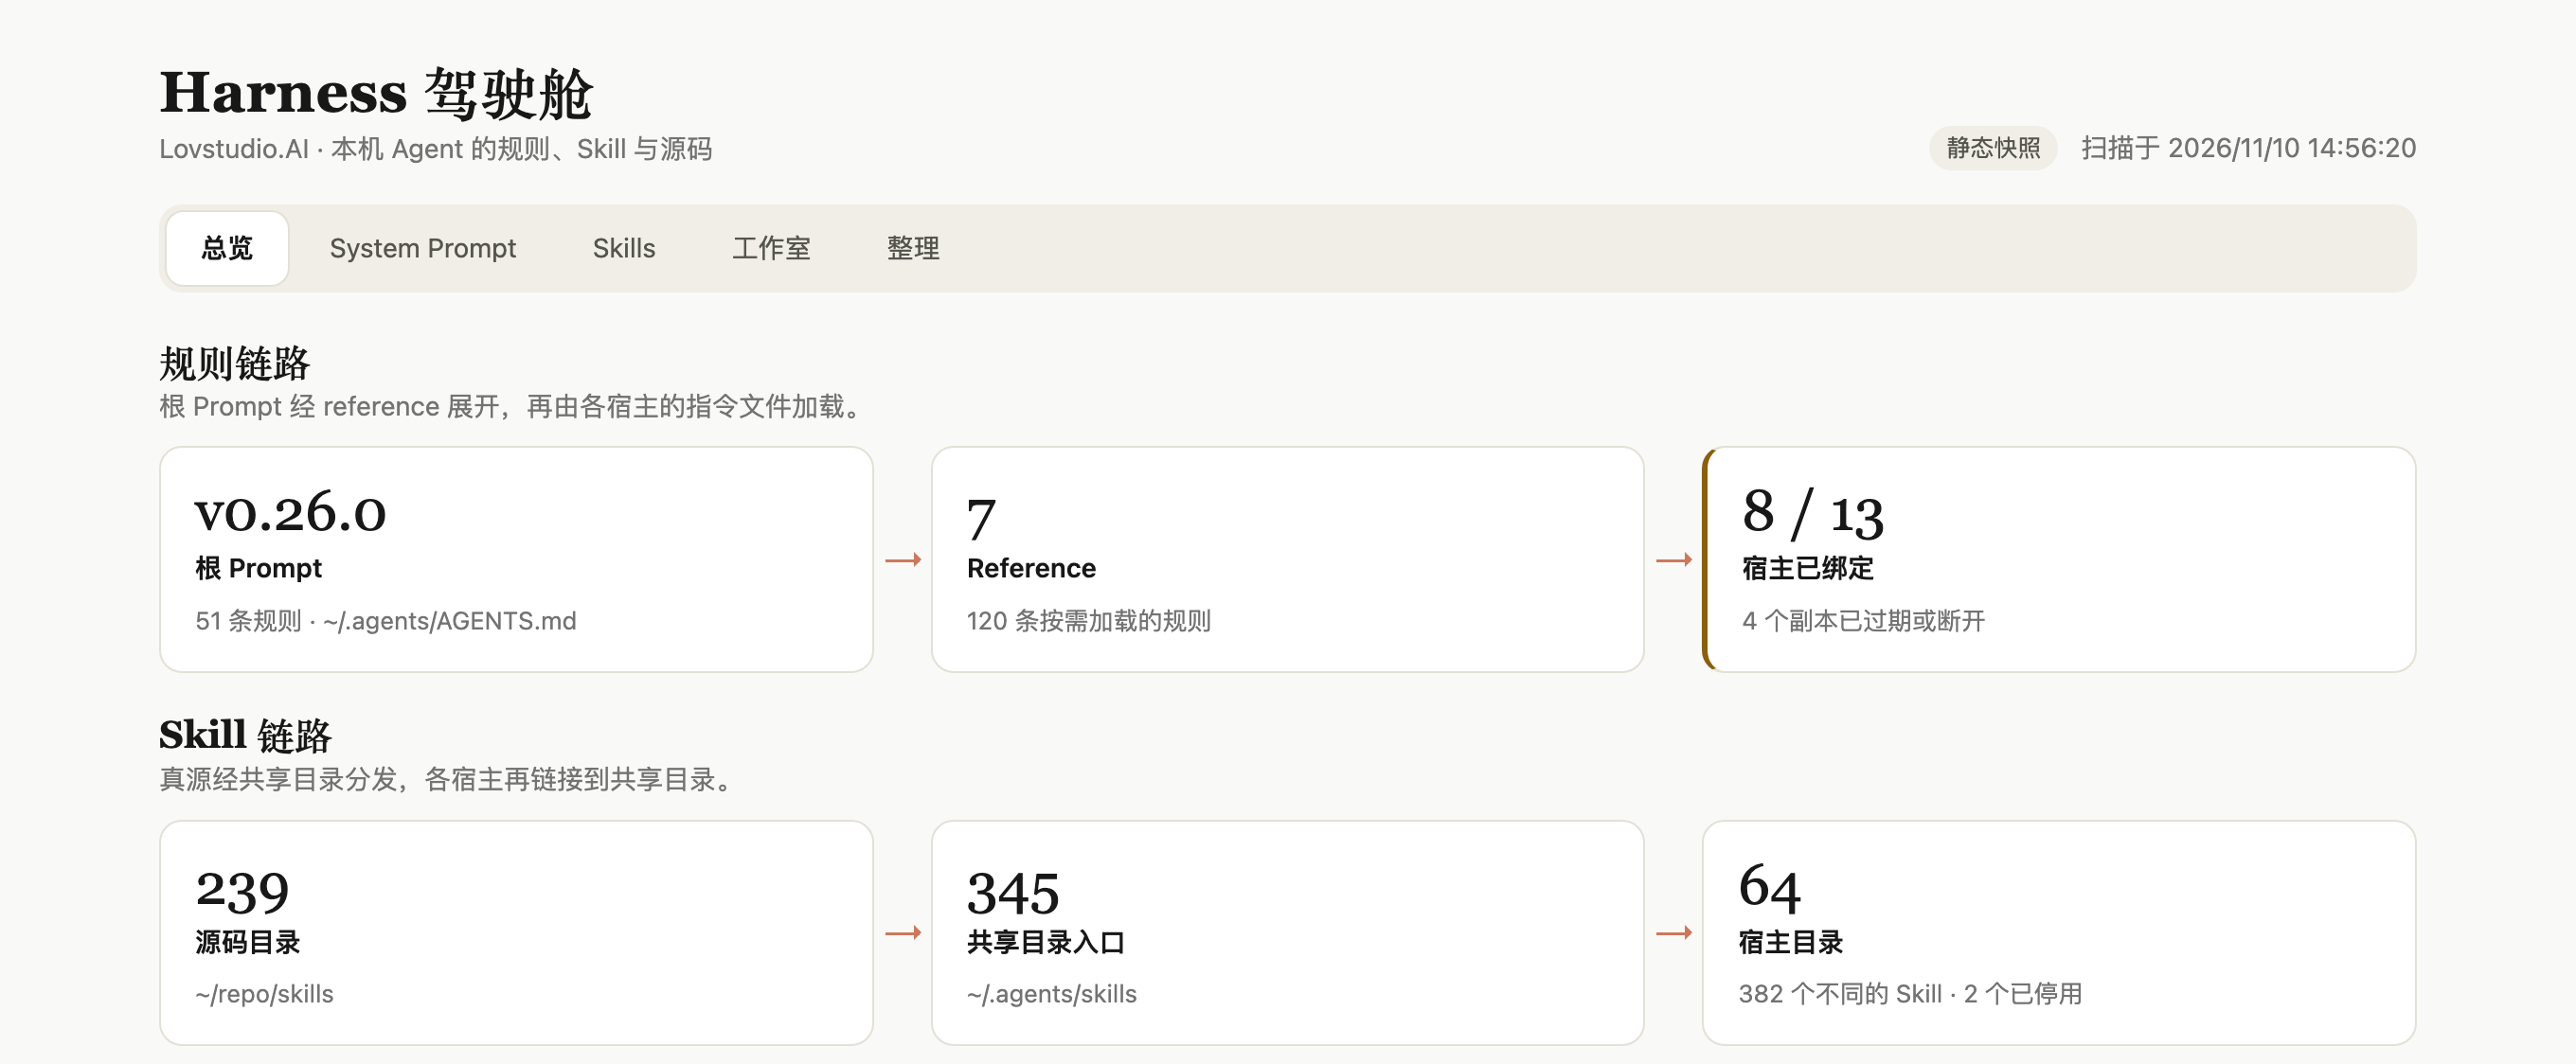
| 页签 | 你能看到 |
|---|---|
| System Prompt | 根 Prompt 的规则结构与版本、每个 reference 是否被路由、规则引用的本机路径是否还在、各宿主的指令文件是链接、副本还是已经过期 |
| Skills | 每个宿主装了哪些 Skill、描述占了多少字符;断开的链接、重名、别名、绕经其他宿主的链接、没有 SKILL.md 的目录 |
| 工作室 | 自己维护的 Skill 源码:各处版本号是否一致、有没有未提交或未推送、与目录和镜像的版本差、是否已安装 |
| 整理 | 把可以自动处理的问题放进整理篮,先看逐步计划,确认后执行,执行过的可以撤销 |
npx lovstudio skills add harness
从源码安装(开发或离线时):在本仓库根目录执行,先登记到共享目录,再让宿主链接过去。
mkdir -p ~/.agents/skills ~/.claude/skills
ln -s "$(pwd)" ~/.agents/skills/lov-harness
ln -s ../../.agents/skills/lov-harness ~/.claude/skills/lov-harness
其他宿主把最后一行的 ~/.claude/skills 换成各自的 Skill 目录即可。
对 Agent 说“打开 Harness 驾驶舱,看看我本机的 system prompt 和 skills”,或者直接运行脚本。
看全貌
python3 scripts/harness.py serve --open
输出里的 dashboard= 一行是地址。驾驶舱默认只读:可以浏览、搜索、查看原文、运行校验、预览整理计划,
不会改动任何文件。
只要结论
python3 scripts/harness.py report --limit 12
得到一份 Markdown 摘要:三块内容的规模、各级别的问题数,以及每个区域最严重的问题与它们的 ID。
留档或发给别人
python3 scripts/harness.py export --out ./harness.html
得到一个不依赖服务的单文件只读驾驶舱。它包含你的规则摘要与 Skill 列表,外发前先看一眼。
# 预览:只打印计划
python3 scripts/harness.py tidy --fix-code SKL-BROKEN-LINK

# 确认后执行;输出批次号与撤销命令
python3 scripts/harness.py tidy --fix-code SKL-BROKEN-LINK --apply

# 停用一个 Skill:移出共享目录,并移除各宿主指向它的链接
python3 scripts/harness.py tidy --disable some-skill --apply

# 撤销最近一次
python3 scripts/harness.py undo --apply
想在界面里勾选并执行,用 serve --allow-write 启动。
安全边界:
全部检查项与整理动作见 references/checks.md。
不配置也能用:共享配置目录默认是 ~/.agents,源码根目录和目录文件会按本机现状推断,
结果和来源都显示在输出里。需要指定时:
| 位置 | 参数 | 环境变量 |
|---|---|---|
| 共享配置目录 | --agents-home | LOV_HARNESS_AGENTS_HOME |
| Skill 源码根目录 | --source-root | LOV_HARNESS_SOURCE_ROOT |
目录文件 skills.yaml | --catalog | LOV_HARNESS_CATALOG |
| 整理记录目录 | --state-dir | LOV_HARNESS_STATE_DIR |
skill.yaml 声明了 user-profile/v1。本 Skill 从共享 Profile 读取源码根目录
(workspace.skill_repos_root)、品牌名(brand.name)和它自己的长期记录
(skills.lov-harness.records)。用户直接说出的长期设置由 scripts/profile_store.py 写回
Profile;推断出来的值不会写入。详见 references/user-profile.md。
references/skill-composition.md 记录了已检查的相邻 Skill、
上下游交接与重叠处理。本 Skill 是 Single Skill:它发现问题,把内容优化、发布和规则改写交给
对应的能力,不把任何 sibling Skill 当作运行依赖。
skill-card.yaml / skill-card.md:用途、依赖、风险、输出与维度地图。cases/cases.json:真实的 Input → Prompt → Output 案例。pricing-card.yaml:价值锚点、交付边界与复评条件。python3 scripts/harness.py selftest # 扫描、整理、撤销与驾驶舱接口
python3 scripts/validate_skill.py . # 源码结构
validate_skill.py 需要它)MIT
案例
用过这个 Skill?分享你满意的真实成果,可以手动填写,也可以交给 Agent 整理。
SKILL CARD / TRUST RECORD
一次扫描看清本机 Agent harness 的三块内容:根 Prompt 怎样分发到各宿主、各宿主装了哪些 Skill、 自己维护的 Skill 源码处于什么状态;并提供先预览、后执行、可撤销的整理。结果以本地驾驶舱、 终端摘要或单文件快照呈现。
适用场景
规则文件、Skill 安装目录和 Skill 源码散落在几十个位置,需要一眼看出哪里断了、重了、过期了,再安全地整理。
维护方 · Lovstudio.AI Skill maintainers
输出契约
按 System Prompt、Skills、工作室三个区域给出现状、带稳定 ID 的问题清单和其中可自动整理的部分;整理输出逐步计划、执行结果与可撤销的批次记录。
selftest 在临时目录上核对各类问题的识别、整理结果、撤销后的还原与驾驶舱接口;整理的每一步在执行前重新核对前提;validate_skill.py 校验源码结构
依赖与环境
none
风险与缓解
整理动作改动了用户并不想动的链接或条目。 · 默认只读;整理先出逐步计划并需要明确确认;只增删符号链接或移动条目,不删除实体文件;每个批次可撤销。
+4 项
DIMENSIONS
一次扫描同时覆盖规则链路、已装 Skill 与 Skill 源码三块内容。
2026-11-10 在维护者本机:1 个根 Prompt、7 个 reference、13 个宿主指令文件、共享目录与 64 个宿主 Skill 目录共 2883 个入口、239 个源码目录与 236 条目录条目,扫描并出报告用时 2.66 秒。
问题来自对文件系统、frontmatter 与 Git 的直接读取,同一问题的 ID 在两次扫描之间不变。
selftest 在构造的临时家目录上逐一核对 30 类问题的识别;本机结果里抽查了 2 条失效路径引用、2 个过期的嵌入副本和 2 个断链,均与实际文件一致。
整理只增删符号链接或移动条目,逐批记录,可按相反顺序还原。
selftest 连续执行三个批次后依次撤销,核对目录布局与执行前一致;删除实体目录和移动源码目录的步骤被引擎拒绝。
默认只读,写操作需要显式开关与确认,不触碰源码仓库与 Git 历史。
只读模式下执行接口返回 403;本机验收对 9 个断链只做了计划预览,唯一执行的写操作是把本 Skill 安装到两个宿主的 2 个链接,已记入整理记录。
VALUE CARD
一次扫描看清三件事:根 Prompt 怎样分发到各宿主、每个宿主装了哪些 Skill、自己维护的 Skill 源码处在什么状态;发现的问题先看计划、确认后整理,执行过的可以撤销。
开源免费
免费
直接安装使用
价值锚点
把手工排查几十个宿主目录、规则文件和源码仓库的时间压到一次几秒的扫描;依据是维护者本机的一次只读验收,尚无跨机器样本与省时测量,不承诺固定节省时间。
使用边界
不含对单个 Skill 的内容优化、发布与目录同步、规则正文的改写、提交与推送,也没有托管服务;整理只增删符号链接或移动条目,不删除实体文件。已在 macOS 上验证,Linux 尚未实测。
维护说明
随各宿主的目录与指令文件约定、Skill 规范和目录格式变化维护,不承诺更新时限或付费支持。
登录后即可留言
分发渠道
这里标注这个 Skill 在各个平台的真实发布状态;有单品页时,入口会直接打开对应页面。
公开源码、更新记录与 Issue 都在这里。
在 Lovstudio.AI 获取、安装并查看使用说明。
你正在浏览此页面
该平台的单品页尚未发布。
单品页发布后会在这里出现。
该平台的单品页尚未发布。
单品页发布后会在这里出现。
更多信息
NEXT STEP
回到目录,按结果、证据和依赖继续挑选;开通 VIP 后,每个 Skill 都能直接安装。
手工川 / KEEP MAKING
创建当天(2026-11-10)的验收运行,对象是维护者自己的机器:规则由一份根 Prompt 分发到多个宿主,Skill 经共享目录链接到 60 多个宿主目录,另有两百多个 Skill 源码仓库。运行全程只读,目的是确认三块内容能在一次扫描里看清,并且找出的问题与实际文件一致。
输入 / INPUT
提示词 / PROMPT
打开 Harness 驾驶舱,看看我本机的 system prompt 和 skills。
输出 / OUTPUT